末端执行器与夹爪
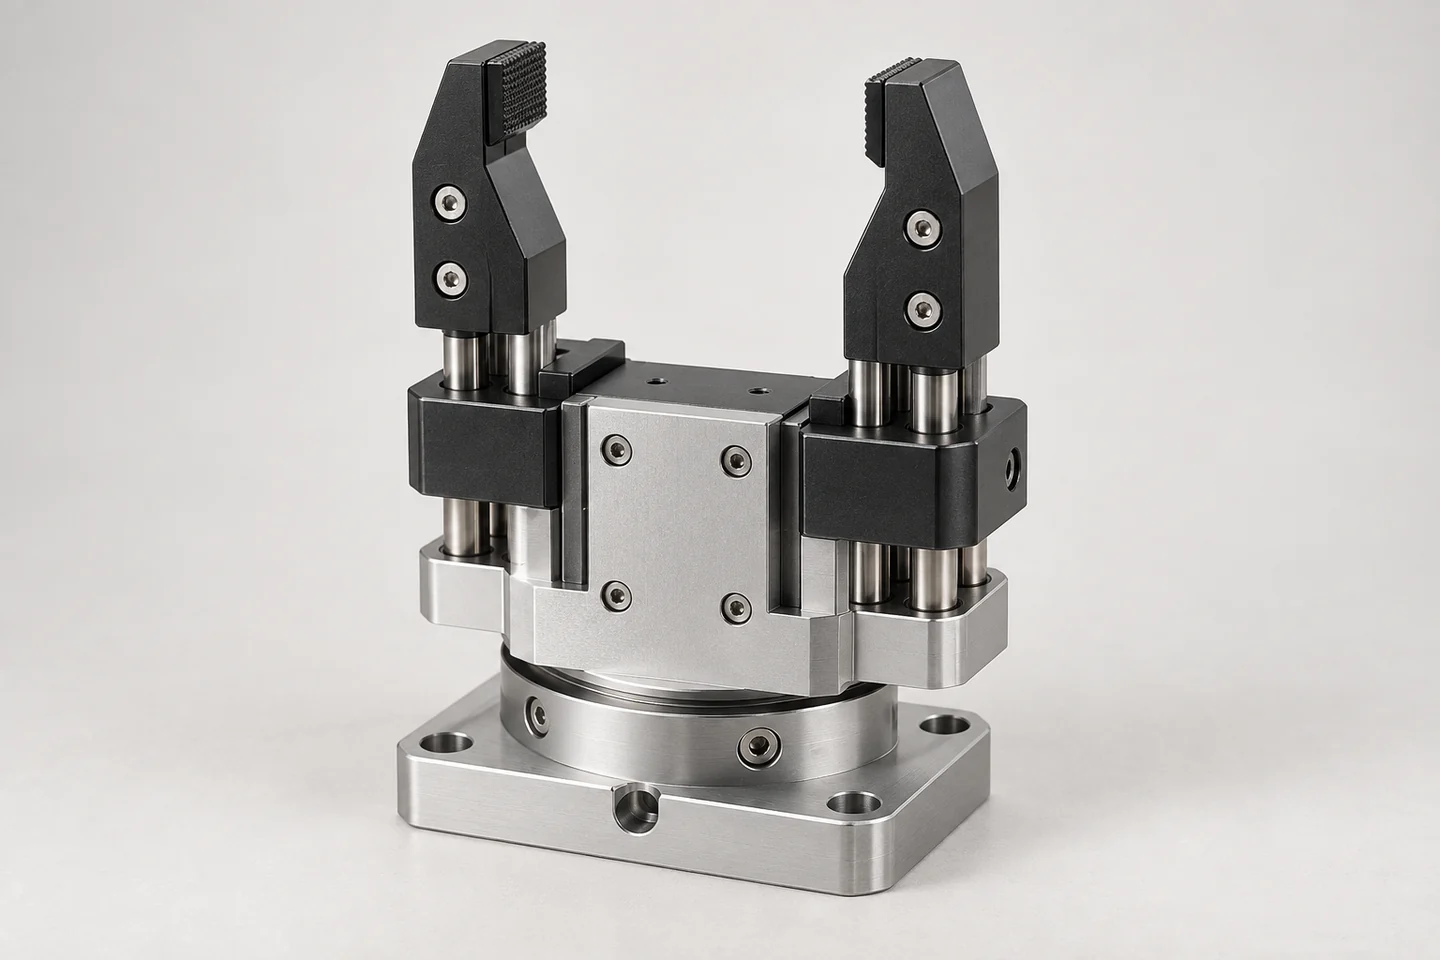
说明工件接触、抓取目的及可更换结构。明确表面和边缘要求,不能假定概念证明了夹持性能。
01 / 零件作用
机械设计评估需要相邻部件及运行背景。独立渲染图无法定义机器人配置。
说明工件接触、抓取目的及可更换结构。明确表面和边缘要求,不能假定概念证明了夹持性能。
明确安装基准、对准及调节需求。提供配合参考及已接受的安装状态。
列明运动、检修空间、线缆路径及邻近部件。将相关防护和维护要求与外观要求分开。
02 / 运动评审
静态尺寸可能遗漏另一位置的干涉。说明所需运动包络及拟议检查所代表的条件。
显示相关位置及邻近表面,标明禁止干涉和允许接触的区域。
描述用途、载荷方向及运行假设。明确所需评估和验收准则,不能使用普遍适用的额定值。
明确布线路径、连接器、拆卸路径及可调结构。根据检修空间和运动要求评估任何形状变更。
标明定位、夹持及反复接触区域。根据实际工件确认具体材料、纹理及相关使用检查。
03 / 工艺比较
快速装配模型与反复运行的零件需要不同准备。报价范围应包括表面、五金件及最终检查。
| 路线 | 审查 | 批准边界 |
|---|---|---|
| 机械加工 | 接口、刀具操作空间与表面处理。 | 计量的配置和商定特点。 |
| 增材制造开发 | 形状迭代与操作空间。 | 代表材料/过程和问题。 |
| 注塑成型 | 重复生产零件、嵌件与模具工装。 | 核定树脂/模具与工装配置。 |
| 钣金加工 | 支架 罩子和弯曲 | 最终装配几何形状与边缘。 |
04 / 配置控制
夹指或安装偏移变更可能使此前检查失效。应将批准与其所代表的装配配置关联。
按需要明确机器人、工具安装结构、工件及附件的版本。记录已接受的部件安装方向。
明确供应方或买方提供的紧固件、嵌件及配合零件。约定来料状态及配合责任。
根据运动、接触及此前证据,评估材料、几何形状、表面及工艺路线变更。明确放行负责人。
确认制造、表面处理及检验的负责方。本页不声称提供完整机器人集成,也不为机器人工作单元提供认证。
05 / 验收
尺寸、配合及运行试验覆盖不同范围。扩大样品决定的适用范围前,应明确方法及配置。
| 区域 | 定义 | 记录 |
|---|---|---|
| 适应窗口 | 安装基准与配合参考。 | 最终状态与装配配置。 |
| 运动 | 相关位置与间隙标准。 | 方法与所对应的运动包络。 |
| 联系我们 | 工件、表面与所需使用检查。 | 条件和批准责任。 |
| 标识 | 零件 / 版本、材料与表面处理。 | 数量和有关记录。 |
06 / 报价
样品所回答的问题与实际运行部件有区别时,应分别说明。价格比较须包括放行所需准备及证据。
发送零件及装配文件、运动或工件参考、材料、表面处理、关键特征、五金件范围、数量及目的地。
明确准备、制造、后续加工、五金件、最终状态检查、记录及防护包装。确认任何外部提供的输入资料或部件。
约定样品的局限性及机器人或系统评估的负责人。数值限制、工艺可用性、最小订购量及时间安排须通过实际方案评估确认。
07 / 问题
请提供运动与接触关系,而不只是零件模型。
不能。它是没有运行结果的生成概念。须明确所需配置及评估。
仅限其所代表的问题。运行批准之前,须评估材料、工艺、接触及使用要求。
提供安装基准、传感器参考、对准要求、拟定调节范围及最终安装配置。
仅限约定范围。明确部件供应、配合接合及来料验收责任。
不能。部件制造与系统集成及安全验收属于不同的责任范围。
为下一项决策做好准备
提供受控文件、安装或工件参考、运动包络、载荷及相关使用条件、线缆和检修需求、材料、表面处理、检查、数量和目的地。
sales@keepwinco.com询价启动团队评估。材料、配合、数量、时间安排、工序责任及支持记录在方案中确认;此表单不构成订单,也不生成即时价格。